2026-10-19

导语:经过多场景验证该测评体系可覆盖工业大模型全生命周期评估需求研究选取轨道交通运维 领域目视件智能故障诊断作为典型场景完成全流程验证结果显示该体系可对工业大模型的性能安全性与应用价值实现有效量化具备良好的工程可行性与跨行业推广基础为工业大模型的可信化规模化落地提供了标准化方法论支撑
全球制造业正处于工业 4.0 深度推进的关键阶段,数字化、智能化转型已成为产业升级的核心方向。工业大模型作为人工智能技术与工业场景深度融合的产物,凭借其对多源异构数据的处理能力和复杂决策能力,在预测性维护、质量检测、工艺优化等关键生产场景中展现出价值,权威机构数据显示其可推动企业生产效率提升15% ~ 30%,成为制造业降本增效的核心抓手。
从现有研究来看,通用大模型测评体系已形成相对成熟的框架,聚焦于精度、算力、泛化能力等维度,但工业场景的特殊性使得通用测评体系难以适配。现有工业大模型相关研究中,约60%聚焦于模型算法优化,仅25%涉及测评相关内容,且多集中于单一性能指标验证 (如推理延迟、精度),缺乏覆盖“数据—模型—系统”全生命周期的立体化测评体系。在国际上,国际电工委员会 (international electrotechnical commission, IEC) 发布的IEC 61508功能安全标准,其核心框架性规定可细化为三大核心模块:
一是基于风险评估的安全完整性等级 (SIL1~SIL4) 4级划分体系,明确了从低到高4个等级对应的平均危险失效概率PFDavg区间、硬件容错能力与安全目标要求,其中SIL4为最高安全等级,适配化工、矿山等高危场景,要求硬件需满足冗余容错设计,严格限制随机硬件失效与系统性失效风险;
二是安全相关系统全生命周期管理流程,覆盖概念、研发、实施、运维、退役全阶段,明确了概念阶段需完成风险评估与安全目标设定、研发阶段需执行安全需求分解与验证、实施阶段需完成软硬件集成测试、运维阶段需持续监控系统安全状态、退役阶段需完成风险处置与文档归档的全链条管控要求;
三是软件安全完整性通用评估准则,针对工业软件的失效模式分析、测试覆盖率、需求可追溯性等提出明确要求,规范了软件安全等级与系统SIL等级的匹配原则,仅对工业智能系统的安全等级做了框架性规定,未针对工业大模型构建专项测评指标;美国国家标准与技术研究院 (national institute of standards and tech‐nology, NIST) 的AI测评框架侧重通用模型的公平性、可解释性,未兼顾工业场景的物理一致性、实时性等核心需求。国内研究中,部分高校和企业尝试构建工业大模型测评指标,但多局限于特定行业 (如装备制造、流程化工) ,缺乏跨行业通用的测评方法论,且未形成“仿真—半实物—现场”的递进式验证路径。
在工业大模型测评的落地应用层面,国内外呈现出不同特征。在国际上,欧美发达国家依托成熟的工业基础和标准化体系,已在汽车制造、航空航天等领域开展半实物仿真测评试点。如西门子基于数字孪生平台构建了工业大模型仿真验证环境,侧重硬件在环(hardware-in-the-loop, HIL)测试,但测评体系仍聚焦于模型与硬件的兼容性,未覆盖数据隐私保护、决策可追溯等维度;日本三菱重工则针对流程工业大模型,构建了基于工艺规则的物理一致性验证体系,但实时性测评指标仅满足毫秒级,难以适配高精度工业控制场景。与国外相比,国内工业大模型测评仍处于起步阶段。多数企业采用“单点测试+人工评估”的方式,测评结果缺乏量化标准和可重复性。少数头部企业(如航天科工、三一重工)尝试搭建仿真验证平台,但半实物仿真和现场试点环节缺失,导致模型部署后易出现“实验室性能优,现场效果差”的问题。
工业大模型测评并非单纯的技术验证环节,而是构建工业智能可信体系的核心基础设施,其价值体现在以下4个方面:①安全保障:通过失效模式与影响分析 (failure mode and effects analysis, FMEA) 等方法识别模型应用潜在风险,预防重大工业事故;②效率优化:通过量化评估模型性能并持续迭代,直接推动生产效率提升;③标准统一:明确数据质量、模型性能、系统安全等关键指标,推动跨行业基准数据库建设,解决评估标准不统一问题;④生态协同:打通“产-学-研-用”链路,为模型研发、场景落地、行业协同提供标准化依据,加速工业大模型产业化进程。
基于上述行业痛点与研究空白,本文的核心研究目标是构建一套适配工业场景全生命周期、可跨行业复用的工业大模型标准化测评体系,解决通用大模型测评体系与工业场景需求不适配、实验室测评与现场应用脱节的核心问题。本文的核心创新点主要包括两点:一是提出“测评体系立方体+金字塔形三级测评模型”的测评框架,实现工业大模型从数据、模型到系统应用全链路的量化评估,填补了现有测评体系维度单一、覆盖不全的空白;二是构建“仿真验证—半实物仿真—现场试点”3级递进式测评方法,形成“测试—优化—迭代”的闭环验证流程,有效解决了工业大模型“实验室性能优,现场效果差”的 行 业 共 性难题。
1 工业领域大模型测评面临的核心问题
工业场景的复杂性与特殊性,使得工业大模型测评需突破通用大模型评估框架,核心问题集中在5个维度(如图1所示),也是现有测评体系的核心短板。
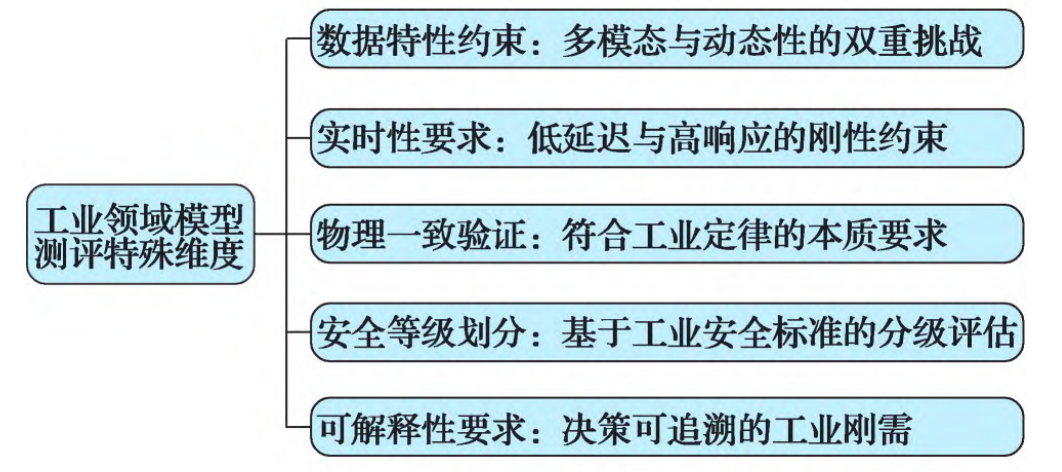
图1 工业领域模型测评特殊维度
1.1 数据特性约束问题
工业数据兼具多模态、时序性、高敏感性特征,现有测评体系存在以下3方面的不足:①未验证模型对多源异构数据的融合能力,导致模型在融合传感器数据、工艺文本、设备图谱等多模态数据时特征提取失效;②缺乏时序数据漂移检测机制,工艺调整、环境变化导致数据分布动态漂移后,模型性能易大幅下降;③敏感数据隐私保护测评缺失,工业核心工艺、生产参数等数据易泄漏,且合成数据替代真实数据的有效性未得到验证。
1.2 实时性刚性约束问题
工业控制、动态监测等场景对模型推理延迟要求严苛,现有测评存在两大问题:①通用测评工具无法模拟真实生产环境的高并发数据输入,导致延迟测评结果失真;②未评估模型加速技术 (量化、剪枝、边缘计算) 的有效性,易出现“延迟达标但精度损失超阈值”的情况。
1.3 物理一致性缺失问题
通用大模型测评未将物理定律和工业工艺规则纳入评估范畴,导致模型输出可能违背以下 2 个客观事实:①未验证模型是否遵循基础物理定律 (如能量守恒、物料平衡),易出现不符合工业规律的决策;②缺乏行业专属工艺规则验证,不同生产线的工艺约束未融入测评用例,模型部署后易引发生产事故或产品报废。
1.4 安全等级分级缺失问题
工业场景安全风险等级差异较大 (如矿山、化工场景风险远高于普通机械制造),现有测评未依据标准IEC 61508划分SIL1~SIL4安全等级,且未验证高安全等级场景下模型的冗余容错能力,模型故障后易导致生产中断或人员伤亡。
1.5 决策可解释性不足问题
工业场景中设备故障诊断、质量溯源等需求要求决策路径可追溯,但现有测评未验证 SHAP 值分析、LIME算法等解释方法的工业适配性,也未构建决策日志体系,模型“黑箱”特性导致人工无法干预异常决策。
2 工业大模型测评体系构建
针对前文分析的核心问题,本文构建“测评体系立方体+金字塔形 3 级评测模型”的立体化测评框架,同时提出“仿真验证—半实物仿真—现场试点”3级递进测评方法,形成“问题定位—体系构建—方法落地”的完整解决方案。
2.1 测评体系立方体(全生命周期多维评估框架)
测评体系立方体以“评测维度、生命周期阶段、评估层级”为三维核心,构建全方位测评矩阵,解决单一维度测评的局限性,如图2所示,以下将对其三维核心进行分析。
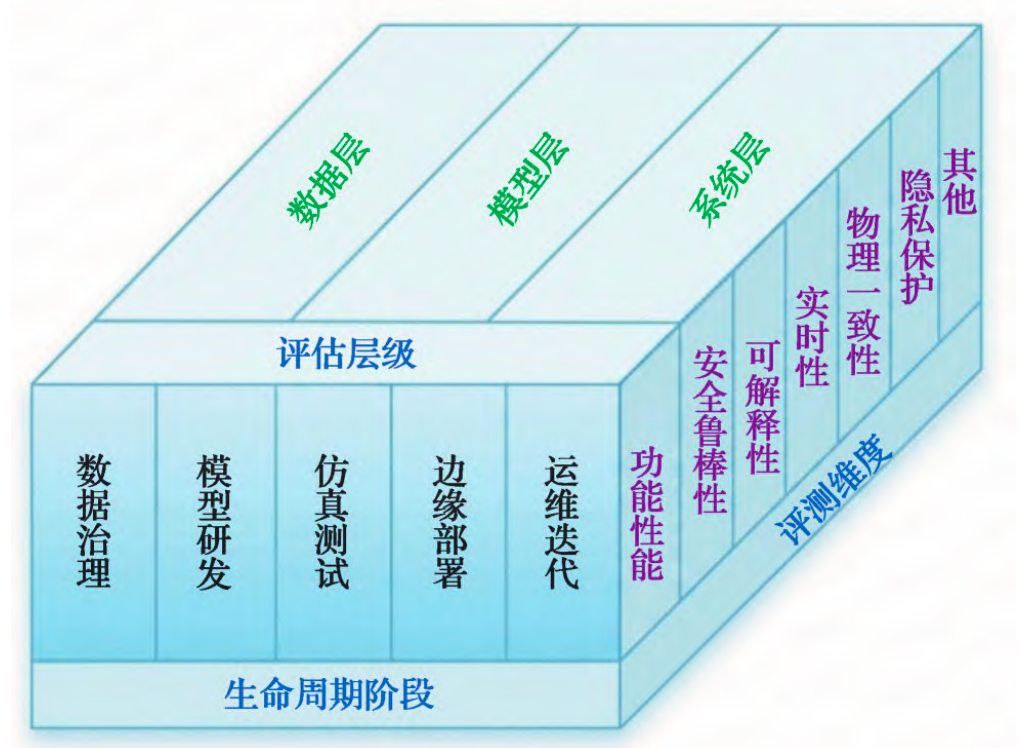
图2 测评体系立方体
①生命周期阶段:覆盖数据治理、模型研发、仿真测试、边缘部署、运维迭代5个核心阶段,针对不同阶段制定差异化测评重点 (如数据治理阶段侧重数据质量与隐私保护,模型研发阶段侧重模型性能与可解释性,仿真测试阶段侧重物理一致性与边界鲁棒性,边缘部署阶段侧重实时性与硬件适配性,运维迭代阶段侧重模型漂移检测与系统价值)。②评测维度:涵盖功能性能、安全鲁棒性、可解释性、实时性、物理一致性、隐私保护6大核心维度,每个维度下设量化指标(如实时性维度包含推理延迟、吞吐量、加速技术精度损失率等)。③评估层级:对应数据集层、模型层、系统层,每层设置差异化评估工具和标准,确保评估的层次性与针对性。
2.2 金字塔形三级评估模型(分层解决核心问题)
为确保测评指标的科学性与工程可落地性,本文设定的各项量化指标 (如数据完整性不小于 95%、推理延迟不大于50 ms等)并非基于经验,而是综合参考了多项国家标准与行业规范。这些规范包括《智能制造数据质量管理通用要求》《工业控制系统实时性技术指标》以及IEC 61508功能安全框架等;同时,指标提炼结合了典型工业场景 (如离散制造、流程工业、轨道交通运维) 的实际运行需求与现场工程经验。指标在设计过程中兼顾“安全冗余性”与“工程可实现性”,既满足工业系统稳定运行的下限约束,又具备在现有主流软硬件条件下的可实现性,从而为跨行业推广提供统一参考基准。研究团队构建的三级评估模型如图3所示。
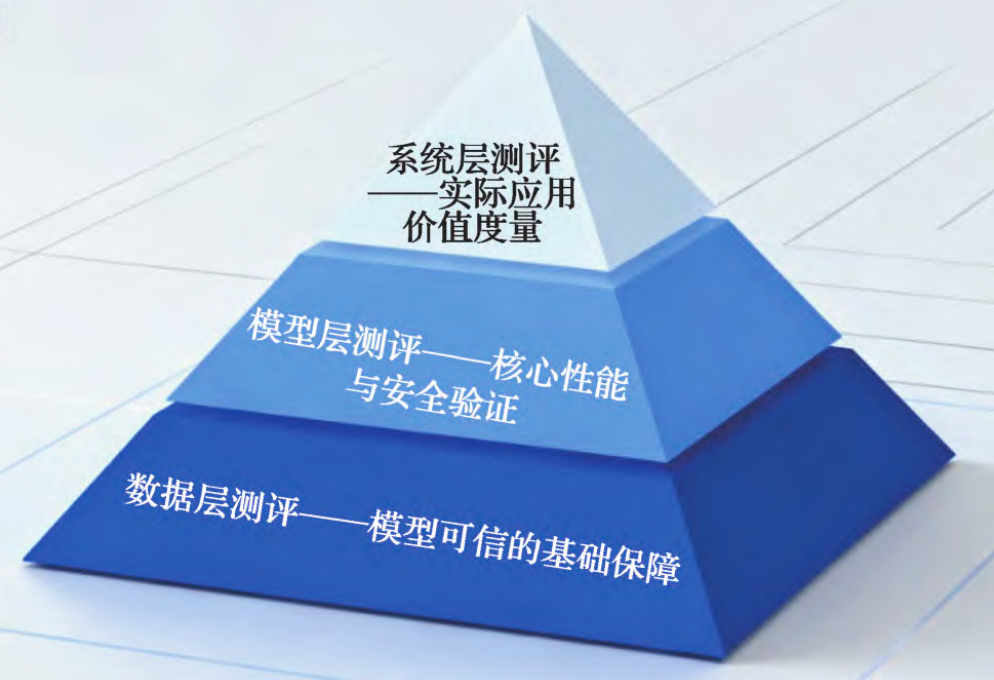
图3 金字塔形三级评估模型
2.2.1 数据层测评(解决数据特性约束问题)
数据层是模型可信的基础,聚焦训练数据集质量与可用性,核心测评指标和解决路径如下:
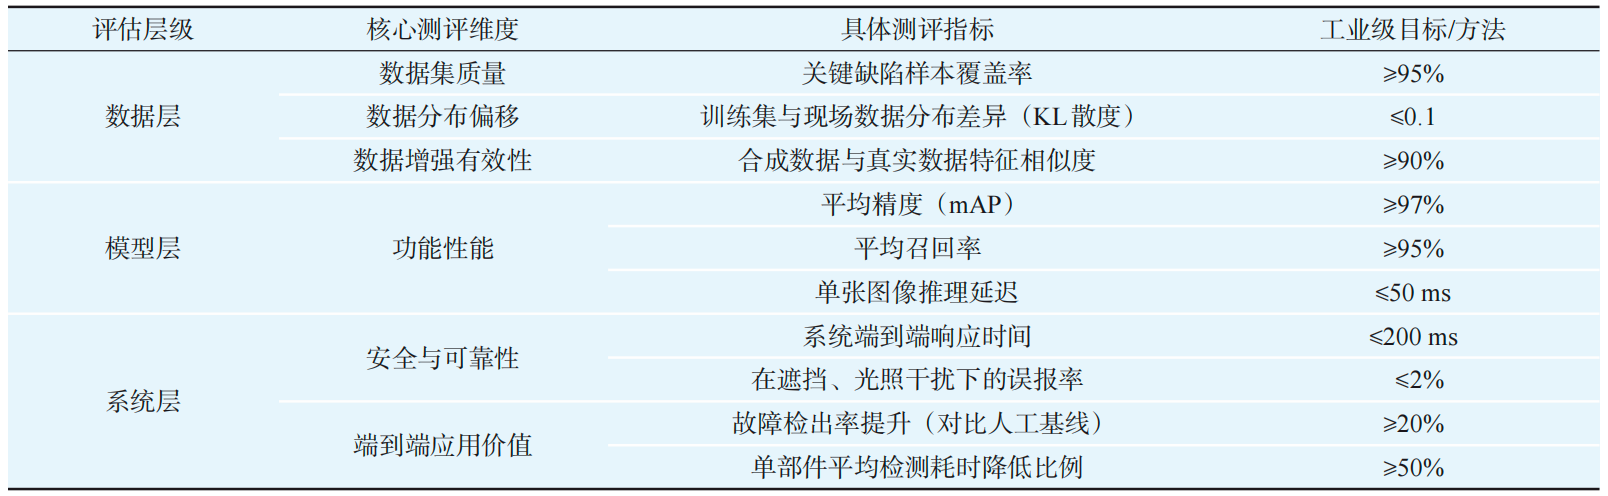
①数据集质量评测:从完整性 (数据覆盖率不小于95%)、时效性 (实时数据更新延迟不大于1s)、准确性 (数据误差不大于0.5%) 维度量化评估,解决数据基础不可靠问题。②数据分布偏移检测:采用KL散度、向量化方法量化训练数据与实时生产数据的分布差异,设置漂移阈值 (差异值不大于10%),超过阈值则触发模型重新训练,解决时序漂移问题。③数据增强技术有效性评估:对比增强前后模型的精度、召回率,要求增强后指标提升不小于5%,同时验证合成数据与真实数据的分布一致性 (相似度不低于90%),解决敏感数据隐私保护问题。
2.2.2 模型层测评(解决实时性、物理一致性、可解释性问题)
模型层是测评核心,聚焦功能性能、安全鲁棒性与可解释性,核心解决路径如下:
①功能性能评估:设置精度 (≥98%)、召回率 (≥95%)、推理延迟 (≤50 ms) 等量化指标,采用专业性能测试工具模拟高并发场景,验证模型实时性。
②物理一致性验证:传统工业模型物理一致性测评多采用“规则库匹配 + 有限用例抽检”的方法,仅能覆盖预设的常规工况,无法对极端边界工况、多物理场耦合场景进行全量验证,且高度依赖人工编写的测试用例,存在验证盲区,同时无法将微分方程形式的连续物理定律嵌入端到端的测评流程中,易出现“用例全部通过,实际输出违背物理规律”的问题,因此本文引入物理信息神经网络 (physics informed neu‐ral networks, PINN),其核心作用在于可将微分方程形式的物理定律、行业工艺规则直接嵌入测评约束与损失函数中,无须依赖海量标注数据即可实现对模型输出物理合规性的全工况端到端验证,解决了传统测评方法仅能通过有限用例抽检、无法覆盖极端边界工况的痛点,可系统性规避模型输出违背工业客观规律的风险,具体而言,将工业核心物理定律和工艺规则库嵌入测评用例,以验证模型输出是否符合约束。③可解释性评估:采用LIME算法、SHAP值分析验证模型决策解释有效性,要求决策可解释度不小于85%,同时构建决策日志体系,记录输入数据、中间计算过程、输出结果,实现决策全追溯。
2.2.3 系统层测评(解决安全等级分级问题)
系统层聚焦模型在工业系统中的实际应用效果,核心解决路径如下:
①安全等级匹配评估:依据标准IEC 61508将安全等级划分为SIL1~SIL4级,针对不同等级设置差异化安全指标,如SIL4级要求故障检测时间不长于10 ms、备用决策方案有效性不小于 99%;②端到端价值评测:以设备综合效率提升率、产品不良率降低幅度等指标量化模型价值,以纠正工业模型测评中“重技术、轻价值”的倾向;③系统容错恢复评测:测试模型故障、数据中断时的容错能力,要求系统恢复时间不长于30s、故障期间生产损失率不高于2%。
2.3 三级递进测评方法(仿真验证—半实物仿真—现场试点)
由于各级验证环境与真实工况的差异,单一线性流程难以一次性发现并解决所有问题。因此,本方法设计为迭代循环:在仿真验证中发现的问题,需反馈至模型优化环节,优化后重新进入仿真或进入下一级验证,形成“测试—优化—再测试”的闭环,直至问题收敛,如图4所示。
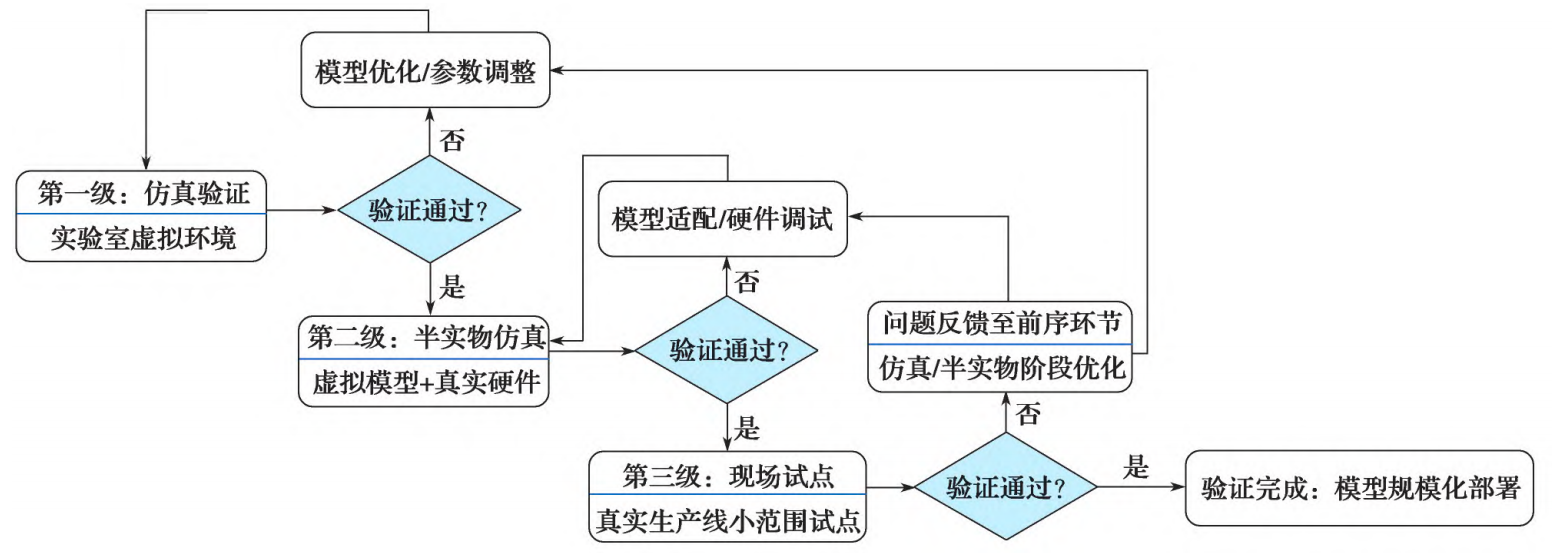
图4 三级验证路径的协同流程
对于在每一级验证中发现的问题,均需将其反馈至前序环节,通过模型优化、参数调整、硬件适配等方式解决,再进入下一级验证,确保问题被逐步解决。仿真验证覆盖全部工况但场景虚拟,半实物仿真聚焦硬件交互但范围有限,现场试点聚焦真实场景但初始范围较小,通过逐步扩大验证范围与贴近真实场景,实现模型性能的全面验证。在三级验证过程中,需制定统一的测试标准、数据格式、报告模板,确保每一级验证的可重复性与可比性;同时,完整记录验证过程、测试数据、问题与解决方案,形成标准化文档,为模型规模化部署与后续测评提供参考。
2.3.1 仿真验证(实验室虚拟环境)
基于数字孪生技术构建工业场景虚拟模型,生成覆盖正常、边界、异常工况的测试用例库,验证模型功能正确性、性能稳定性与鲁棒性。采用自动化测试脚本执行用例,集成性能监控工具实时监测推理速度、资源占用等指标,识别模型参数优化空间。
2.3.2 半实物仿真(虚拟模型+真实硬件)
将工业大模型与真实控制器、传感器、执行器等硬件连接,开展硬件在环 (hardware-in-the-loop, HIL)测试,验证模型与硬件的兼容性、数据交互延迟 (要求不长于20 ms) 性能,并注入故障 (如传感器失效、数据链路中断),测试模型容错机制有效性。
2.3.3 现场试点(真实生产线小范围部署)
采用A/B测试方案,对比模型部署线与传统人工/旧模型线的生产效率、产品质量、能耗等指标,验证模型在应用场景中的效果;同时监测模型对生产环境动态变化的适应性,针对性能下降场景迭代优化模型,确保满足现场需求。
3 验证与应用效果
为验证本文提出的工业大模型测评体系的可操作性,研究团队选取轨道交通运维领域中“面向标准轨道车辆核心部件目视件的智能故障诊断模型”作为验证场景,进行全流程测评。该场景聚焦车体、车钩等目视件的外观图像数据,旨在通过视觉智能技术实现自动化、高精度的故障识别。测评严格遵循“金字塔形三级评测模型”设计指标,并沿“仿真—半实物—现场”三级路径实施,确保评估的系统性与可信度。
3.1 验证场景与测评方案设计
3.1.1 验证场景选取
本次测评聚焦于轨道车辆目视件的智能故障诊断。该场景具有典型工业特征:检测对象 (如车体表面、连接部件) 的缺陷 (裂纹、锈蚀、缺失等) 直接影响运营安全;传统人工巡检存在效率低、漏检率高、标准不一等痛点;对智能模型的准确性、可靠性及决策可解释性要求极高。
本次测评所用测试数据集为轨道交通车辆目视件故障诊断专用数据集,共包含 12860 张像素规格为2448×2 048的高清工业图像,其中正常工况样本7210张,各类缺陷样本 5650 张;缺陷样本细分为 4 大类,分别为表面裂纹 (2120张,占比 37.5%)、锈蚀腐蚀(1 850张,占比32.7%)、锈 蚀 腐 蚀 (880 张,占 比15.6%)、部件缺失 (800张,占比14.2%),覆盖车体、车钩、转向架、制动单元等8类核心目视部件,所有样本均由3名从业10年以上的轨道交通资深检修工程师完成标注与交叉校验,标注准确率不低于99.5%。
3.1.2 分层测评指标与方案设计
依据“金字塔形三级评测模型”,针对该场景,从数据、模型、系统3个层级设计核心测评指标与方案,确保测评覆盖全面,分层测评指标设计详情见表1。
表1 面向目视件诊断模型的分层测评指标设计
为全面验证模型的鲁棒性与现场适应能力,克服传统实验室环境与现场实际工况存在差异,在本次系统层评估与现场试点方案中,系统性设计并定义了6类典型工况测试场景:
①标准工况:实验室及车间正常照明且无遮挡的理想视觉环境;
②强光直射干扰:模拟室外或车间强光源直接照射导致图像局部过曝的场景;
③弱光逆光干扰:模拟夜间检修或背光阴影下图像对比度极低的场景;
④雨水遮挡干扰:模拟户外雨天镜头或部件表面挂有水滴、水痕的场景;
⑤油污覆盖干扰:模拟工业现场部件表面被重度油污污染导致原始纹理模糊的场景;
⑥部件局部遮挡:模拟检修现场被线缆、工具或其他结构件部分遮挡的异常场景。
在测试用例库构建与现场干扰注入验证中,明确规定②至⑥类边界与异常干扰工况的样本占比不低于30%。
本次测评全流程所用测试与监控工具如下:数据层质量与分布特性测评采用 Python Scikit-learn 库完成KL散度计算、特征相似度分析,采用OpenCV完成图像数据预处理与增强有效性验证;模型层算法性能测评采用 COCO API 完成平均精度 mAP、召回率等核心指标计算,采用NVIDIA TensorRT配合Triton Inference Server完成边缘端推理延迟、吞吐量的自动化测试;系统层端到端延迟采用工业级示波器与高精度数据采集卡完成硬件级测量,干扰注入与鲁棒性测试采用OpenCV实现自动化工况模拟,全流程测试用例执行采用 PyTest 框架实现脚本化自动化运行,确保测评过程可重复、可追溯。
3.1.3 三级递进测评实施路径
测评工作沿“仿真验证—半实物仿真—现场试点”三级路径展开,在每一级环境中均执行上述分层测评方案,但侧重点不同:①仿真验证,在实验室虚拟环境中,利用数字孪生技术生成海量带标注的测试图像集 (正常、缺陷及各种边界条件),主要验证模型层的基础算法性能 (精度、召回率) 和数据层的数据集覆盖完整性;②半实物仿真:搭建硬件在环测试台,将模型与真实工业相机、光源、边缘计算设备集成。重点测试系统层的端到端实时性、模型层在真实硬件约束下的推理延迟,以及数据层实时数据流的接入与处理能力;现场试点,在某轨道车辆段实际检修流水线进行小范围部署,采用A/B测试模式 (A线传统人工,B线模型辅助)。核心验证系统层的实际应用价值 (检出率、效率提升) 和模型层在复杂真实环境下的鲁棒性与可解释性的实用效果。
3.2 测评结果与验证
研究团队测评实施后,对各级、各层的核心结果进行汇总分析。
3.2.1 数据层测评结果
数据集质量,初始训练集在“特殊锈蚀”类缺陷上覆盖不足 78%。通过引入生成对抗网络技术进行定向增强,使关键缺陷样本覆盖率提升至96.5%,达到目标。数据分布偏移,在试点初期,监测到现场某类新漆面反光数据与训练数据存在分布差异 (KL 散度为0.12)。触发模型在线微调后,差异值回落至0.07,有效维持了模型性能;数据增强有效性,使用的合成缺陷图像与真实缺陷图像在特征空间的平均相似度达到92.3%,有效辅助了模型训练且保护了真实敏感数据,数据集示例如图5所示。
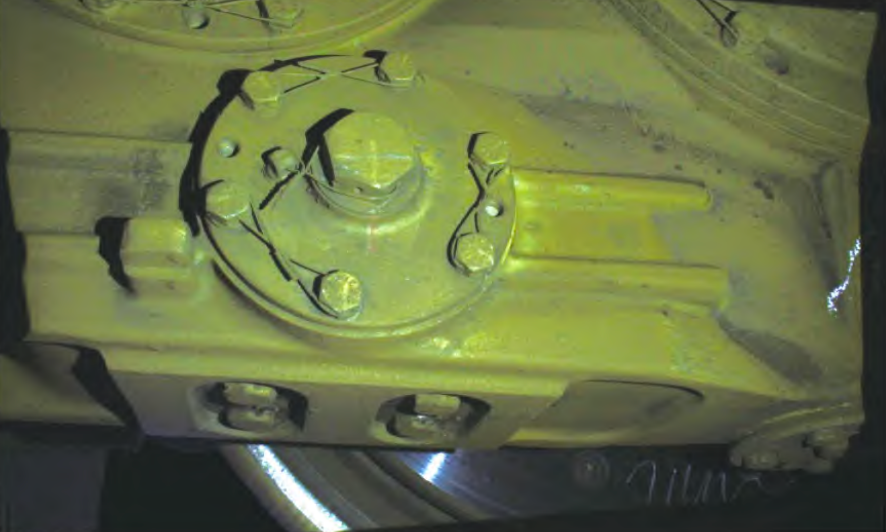
图5 数据集示例
3.2.2 模型层测评结果
模型在独立测试集上,平均精度mAP值为98.7%,平均召回率为96.5%。在边缘计算设备上,单张图像平均推理延迟为 35 ms,各项指标均达到或优于预设目标,测试结果示例如图6所示。
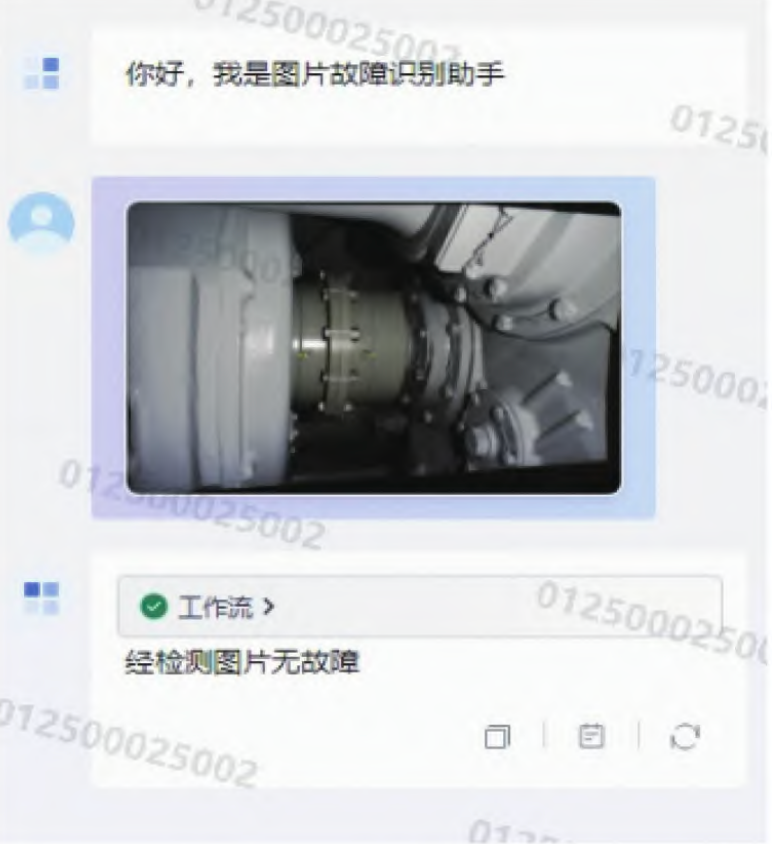
图6 测试结果示例
3.2.3 系统层测评结果与现场价值验证
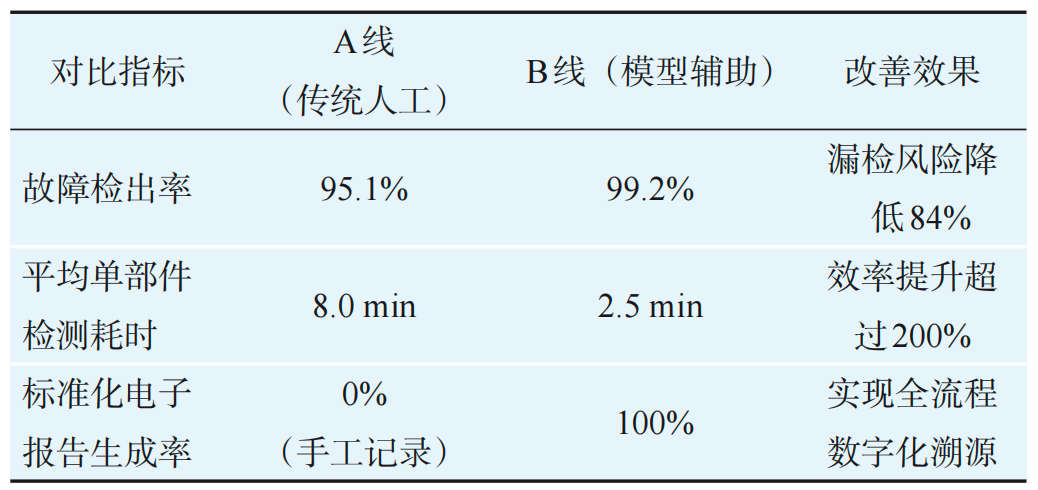
系统性能,在半实物及现场环境下,从图像采集到生成诊断报告的全流程平均响应时间为165 ms,达到实时性指标要求。测试场景覆盖实验室标准光照环境、现场强光直射、弱光逆光、雨水遮挡、油污覆盖、部件局部遮挡6类典型现场工况,其中边界与异常干扰工况样本占比不低于30%,在模拟雨水、油污干扰的测试中,系统误报率稳定在1.8%。端到端价值验证采用A/B测试方法,其结果如下:现场试点选取某轨道车辆段两条工艺参数、作业流程与日均检修任务量基本一致的检修流水线开展并行测试:A线(对照组)维持传统人工巡检模式,B线(试验组)部署本文所提模型作为辅助诊断系统。试点周期共计8周,涵盖完整检修循环。两条线路在试点期间保持作业班次、检修工种配置、待检车辆型号与数量、车间照明与温湿度条件等关键变量一致;为消除班组经验差异,两条线路按周轮换检修班组与作业时段,并由独立质检人员对最终故障判定结果进行抽样复核与盲评,确保测试结果可比、可追溯。试点期间核心业务指标对比如表2。
表2 现场试点A/B测试核心业务指标对比
4 结束语
针对工业大模型测评面临的多模态数据与隐私保护、实时性、物理一致性、安全分级、决策可追溯等核心问题,从理论框架、测评方法与工程实证3个层面系统开展研究,主要贡献可归纳为以下3个方面:①在理论框架层面,提出“测评体系立方体+金字塔形三级测评模型”的立体化测评体系,从测评维度、生命周期阶段、评估层级3个维度出发,覆盖数据层、模型层与系统层的全链路量化评估,填补了现有测评体系维度单一、覆盖不全的不足;②在测评方法层面,构建了“仿真验证—半实物仿真—现场试点”三级递进式测评路径,形成“测试—优化—迭代”的闭环验证流程,缓解了工业大模型“实验室性能优,现场效果差”的共性问题;③在工程实证层面,以轨道交通运维领域目视件智能故障诊断为典型场景开展全流程验证,结果表明所提体系可有效量化工业大模型的性能、安全与应用价值,具备良好的工程可行性与跨行业推广基础,为工业大模型的可信化、规模化落地提供了标准化方法论支撑。
未来工业大模型测评将向4个方向发展:①全生命周期智能化:结合边缘计算、物联网技术,实现模型部署后实时测评与动态优化;②跨行业标准化:构建覆盖离散制造、流程工业的通用测评指标库,推动行业标准制定;③安全与隐私深度融合:将联邦学习、差分隐私技术纳入测评体系,兼顾数据隐私与模型性能;④人机协同测评:融合人工经验与自动化测评工具,提升复杂工况下的测评准确性。
工业大模型测评是构建可信智能工业的核心基础设施,随着测评体系的不断完善,将进一步加速人工智能与制造业的深度融合,推动制造业向高端化、智能化、绿色化方向持续迈进。
原文刊载于《机车电传动》2026年5月 作者:陈鉴 姜达琛 付云骁
暂无评论,等你抢沙发
对话侯康选: 从“抢修”到“预防”,智能IT运维的正确打开方式
中小企业数字化转型框架与总路线图